Hardware, software, робототехника и исследования
2014-2021
Антропоморфный протез с повышением точности управления на 20%. Цикл от механики и электроники до клинических испытаний.
2014-2016
Многофункциональное устройство ЭЭГ, ЭКГ, ЭМГ, КГР. Полный цикл от схемы до тестов.
2021-2025
Складской робот забирает евроконтейнеры из хранения, везёт в зону комплектации и возвращает обратно. На роботе буфер под несколько контейнеров.
Автономный робот для инвентаризации палет и крупногабаритных товаров на складе Яндекс Маркета.
Гибридная enterprise-СХД для виртуализации, баз данных, видеонаблюдения и высоконагруженных корпоративных систем.
2014-2018
Поиск паттернов P300 в потоке ЭЭГ: онлайн и оффлайн классификация для интерфейса мозг-компьютер.
Распределённая программно-аппаратная система для обучения: REST, HTTPS/FTPS, БД, кластеризация задач.
Аппаратный контур для отладки и приёмочных испытаний: робот, датчики и модель среды без выезда на полигон.
Исследовательский проект многоуровневого хранения: предиктивное размещение блоков между DDR, NVMe, SSD и HDD с безопасным возвратом к базовой политике.
C99-библиотека и CLI для низкобитных нейросетей: компактный локальный вывод, обучение через STE, AVX2/XNOR-пути, тесты, CI и документация.
C++20 CLI: git diff между двумя коммитами превращается в пошаговый план и воспроизводится в VS Code через эмуляцию ввода (Windows). Для обучающих видео и демо.
Ядро объяснимого вероятностного вывода на C++20: байесовы сети, JunctionTree, транзакционный редакторский слой модели, визуализация Sankey.
CDP-движок для Linux-стека хранения: перехват блочного ввода-вывода на уровне Device Mapper, журнал изменений, восстановление на момент времени, метрики Prometheus/Grafana.
Python CLI для пакетной конвертации Markdown в PDF с поддержкой Mermaid, типографики и VS Code-подобного рендеринга; репозиторий подготовлен по чеклисту open source.
Header-only C++ библиотека Modbus master/slave с шаблонным API, CRC, поддержкой нескольких функциональных кодов. Для embedded-систем.
Роботизированная ячейка: укладывает короба на палету и разбирает входящие палеты.
Header-only C++20 библиотека переиспользуемых компонентов: транзакции, статические аллокаторы, LRU, observer, pipeline, packet/CRC и др.
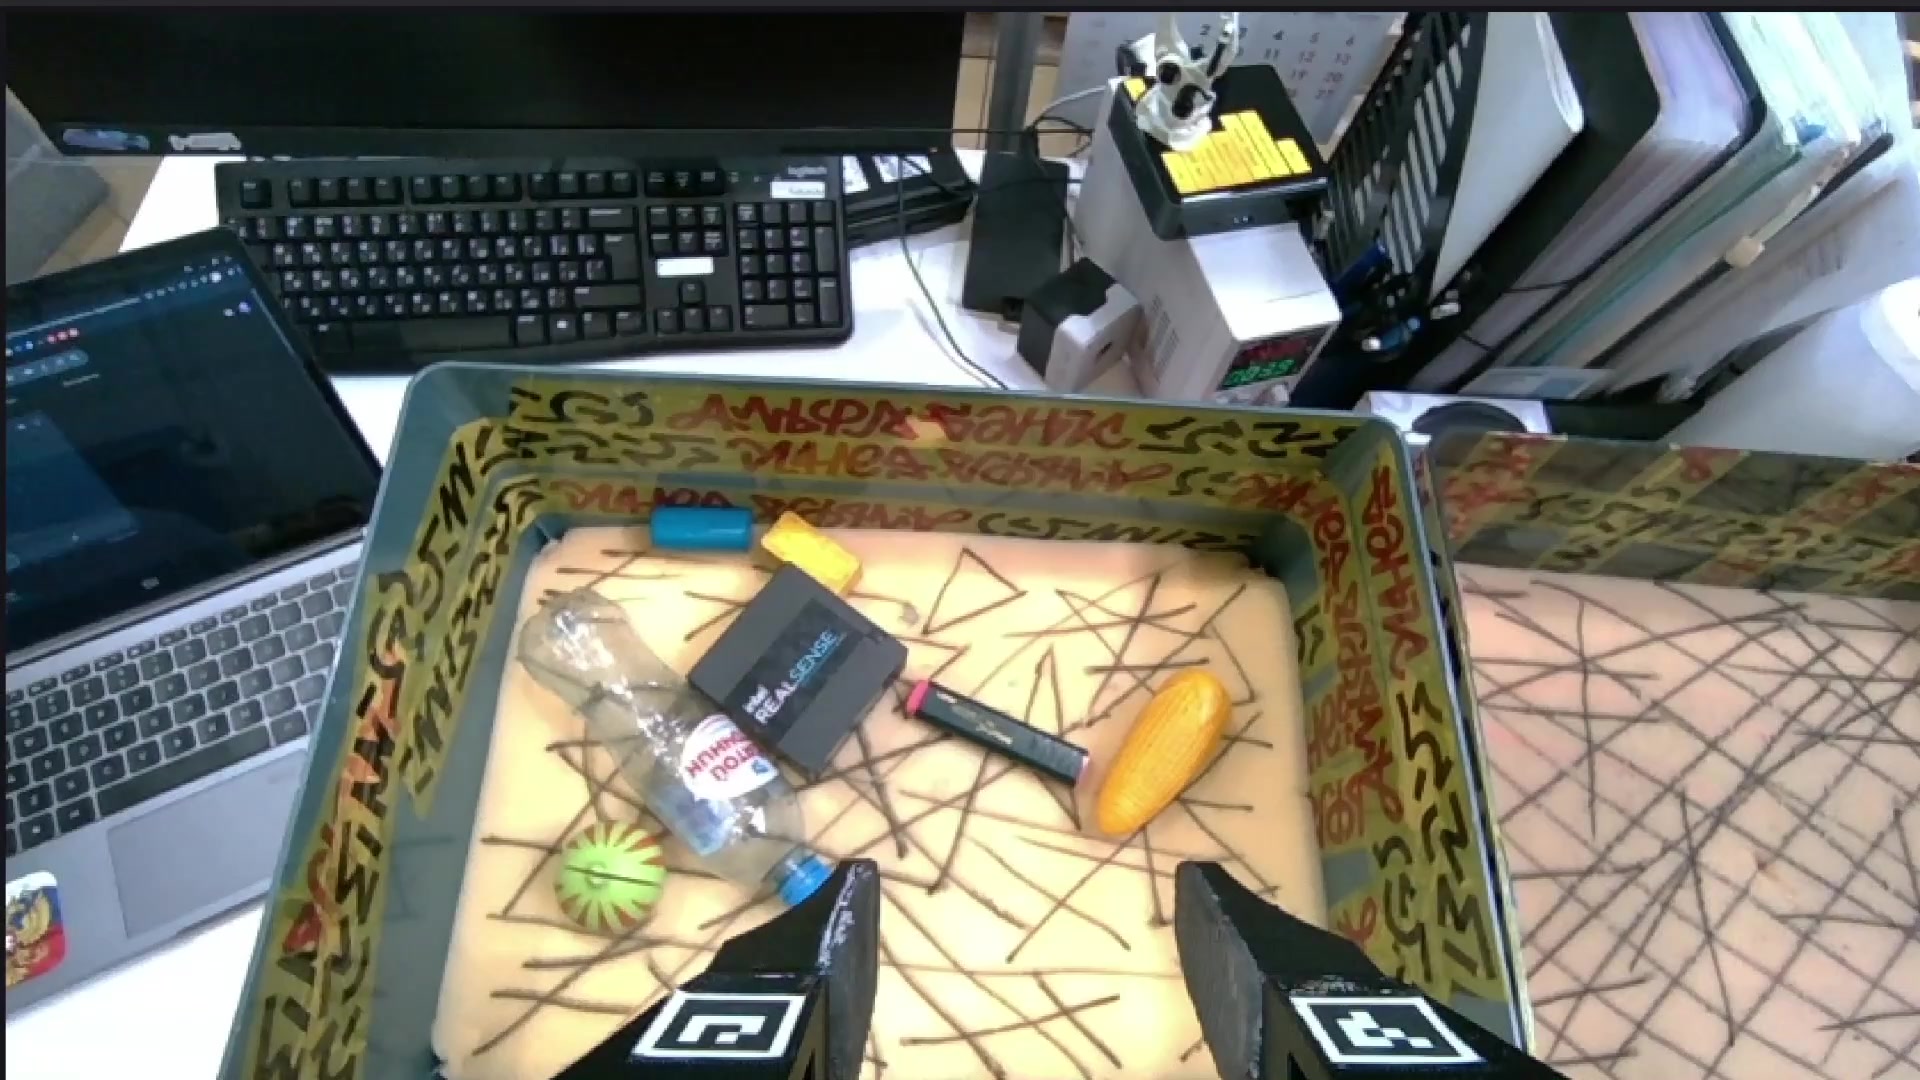
Робот ищет мелкий товар, хватает, читает штрихкод и кладёт дальше по процессу.
C++20 система видеоаналитики тенниса: геометрия корта, детекция мяча/игроков через TensorRT, трекинг, физическая валидация, JSONL-экспорт.
Контейнеризированный Python-сервис для обработки Linux udev-событий с EventBus, Prometheus-метриками и Redis Pub/Sub.
Интерфейс User Manipulating Interface: сбор датасетов видео+IMU+датчики, пайплайн обучения в Нирване и подготовка данных для робота Picker.
Локальный GPU-транскрибер видео на базе faster-whisper. Docker-образ с CUDA, пакетная обработка, оптимизация под 8 ГБ VRAM.
Исследовательский проект по нейросетевой видеокомпрессии: видео кодируется не кадрами, а весами компактной сети. Собственный формат .nnv, плеер на GPU, метрики качества, конвейер на C++/CUDA.